星源智人形机器人创吉尼斯世界纪录
 打印
 收藏
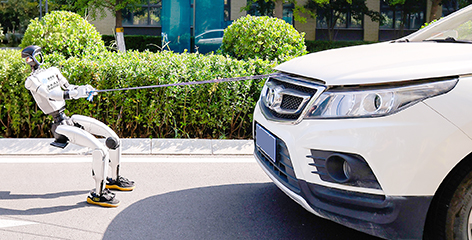
Thor全身控制模型赋能人形机器人拉动汽车,创下吉尼斯世界纪录。 星源智/供图
一个体重37.15kg的人形机器人,拉动了1434kg的汽车。近日,星源智与智源研究院联合研发的Thor全身控制模型赋能人形机器人,在北京亦庄创下“人形机器人拉动最重的汽车(40kg以下)”吉尼斯世界纪录。
38.6倍自重牵引极限考验
这不是一场单纯的“力量挑战”。拉动远超自重的汽车,人形机器人既要向外发力,又要承受车辆传来的反向作用力,还要在持续行进中站稳身体——这比跑、跳等自由运动复杂得多。
挑战过程中,人形机器人并非保持固定姿势机械前行。随着牵引绳逐渐绷紧,机器人主动前倾躯干、把重心移向行进方向;车辆开始移动后,伴随阻力变化,机器人的躯干姿态、下肢支撑与迈步节奏也在实时调整。上肢承担牵引、躯干传递力量、下肢支撑推进,整个身体协同“较劲”。最终,经现场认证,人形机器人以37.15kg自重拉动1434kg汽车,持续双足行进9.92米,牵引车辆重量约为自身的38.6倍。
这也是强交互任务与一般运动控制的重要区别:机器人要控制的不再只是自己动作,还要把外部作用力纳入全身控制。负载越大,发力、调姿、移重心、迈步之间的耦合就越深,对全身协调与稳定控制的要求就越高。此次吉尼斯世界纪录,正是在极限负载条件下对这一能力的极限验证。
研发首个强交互控制模型
过去几年,人形机器人的走、跑、跳、翻等运动技能越来越熟练。但当机器人真正接触物理世界,问题随之改变:自由空间里“把动作做出来”,与承受外力时“把任务做完”,是两类不同的控制问题。
尤其在推、拉、拽、开门等强交互任务中,机器人一旦发力,就会受到环境反作用力。力量越大,对机器人平衡和协调的影响越明显——手臂怎么发力、躯干怎么倾斜、重心怎么转移、双腿怎么支撑迈步,环环相扣。“出得了力”和“站得住”必须同时做到,这是机器人从运动展示走向真实作业必须解决的基础问题。
为此,星源智与智源研究院联合研发出首个面向人形机器人强交互场景的Thor全身控制模型。它将生物力学原理与强化学习结合,让机器人能像人一样,根据外部受力变化自主调整身体姿态,在协调躯干、上肢与下肢协同发力的同时维持自身稳定。
技术上,Thor提出力自适应躯干倾斜(FAT2)奖励机制,依据手部受力和力臂计算重心偏移参考,引导下肢学习相应的姿态调整;同时由下肢、腰部、上肢策略分别负责行走受力、腰部调节与上肢动作跟踪。仿真实验表明,该架构在外力扰动下能更好保持姿态、动作与行走速度的跟踪精度。
此次牵引1434kg汽车,则把这套控制能力置于极端负载与真实物理交互中进行验证——它要证明的不是某个预设动作能否完成,而是巨大外力持续存在时,机器人能否稳定控制全身、完成任务。
从极限纪录迈向真实作业
拉动汽车是对Thor能力边界的一次极限验证,但纪录本身不是终点。
真实的工业、服务和救援场景中,大量高价值任务并不要求机器人创造纪录,却普遍存在持续受力、非平衡接触和负载变化,比如打开沉重的工业门和消防门,拖拽料车和周转设备等,都要求机器人真正具备与物理世界“较劲”的本事。
目前,Thor已完成自主开启约60牛消防门、拖拽85kg吊架、白板擦拭等实机验证。其中,开门检验机器人单臂非平衡受力下的自身稳定能力,重物拖拽考验上下肢协调与持续发力,擦拭要求环境持续接触下的稳定控制。任务看似不同,指向的却是同一种基础能力——不仅做出动作,更要在真实力交互中持续把活干完。接下来,Thor将持续探索让机器人从“动得起来”到“出得了力、站得住、干得了活”的跨越路径,最终将全身控制能力转化为现实生产力。
从成功申报“最多自主人形机器人参与的半程马拉松”吉尼斯世界纪录,到此次区内企业创下人形机器人拉动汽车吉尼斯世界纪录,北京亦庄不断刷新着人们对机器人能力的想象。未来,北京亦庄将持续以高价值场景加速机器人赋能千行百业,加快建设人机共融具身智能新社会。融媒体中心 孙艳平
- 相关新闻